
Eenassige robot, ook wel eenassige manipulator, elektrische schuiftafel, lineaire module, eenassige driver enzovoort genoemd. Eenassige robot kan tweeassige, drieassige en portaalcombinaties realiseren door verschillende combinatiestijlen, dus een meerassige robot wordt ook wel rechthoekige coördinatenrobot genoemd.
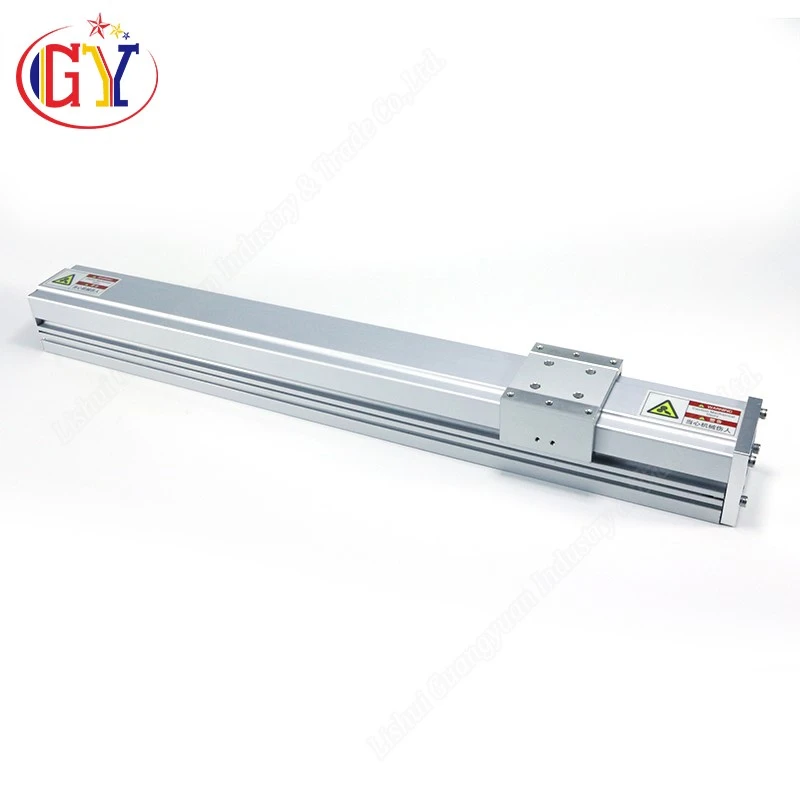
Eenassige robots hebben over het algemeen twee transmissiemodi, de ene is een kogelschroeftransmissie en de andere is een synchrone riemtransmissie. Beiden worden geleid door lineaire geleiderails en kunnen positionering, lastverschuiving en handling in verschillende toepassingsgebieden realiseren met servomotoren of stappenmotoren.
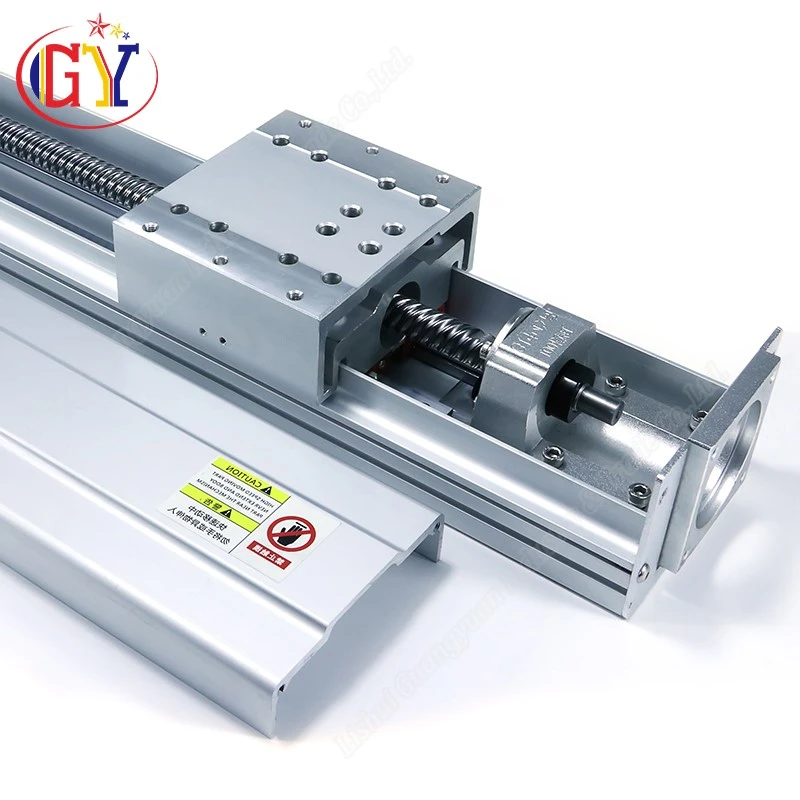
Kogelschroefaandrijving: het heeft de kenmerken van hoge positioneringsnauwkeurigheid, lage wrijving, hoge stijfheid en sterk draagvermogen. De lengte van de schroefaandrijving is echter beperkt en kan niet te lang zijn. Wanneer de verhouding van de lengte tot de diameter van de schroefstang een bepaalde waarde overschrijdt, zal de schroefstang door de zwaartekracht worden beïnvloed en doorbuiging veroorzaken. Met de toename van de doorbuiging is het gemakkelijk om resonantie te produceren tijdens het roteren, wat resulteert in het breken van de schroefstang.
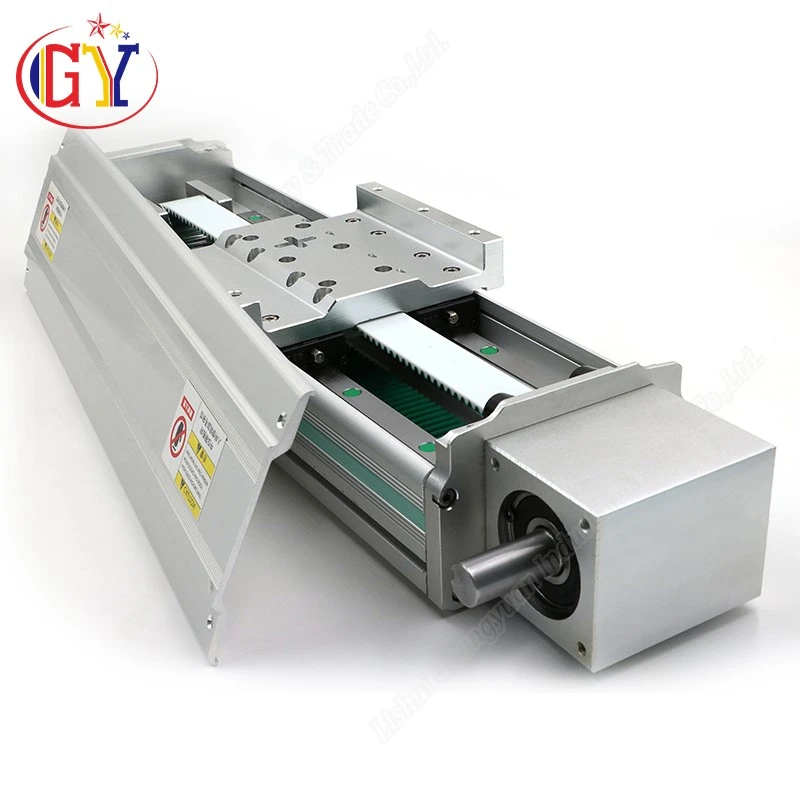
Synchrone riemaandrijving: Synchrone riemaandrijving heeft de kenmerken van laag geluidsniveau, hoge snelheid en lage kosten. Synchrone riem heeft meer prijsvoordeel bij verzending over lange afstanden. In vergelijking met de schroefaandrijving is de precisie van de synchrone riem echter niet zo hoog als die van de schroefaandrijving.
Whatsapp/wechat: 17769815516
Email:gykristyliu@gmail.com
admin@gyballscrew.com


